

In deel 1 van deze artikelreeks schreef ik over BiDiB, de BiDiBus en over de (grotendeels) commerciële producten met BiDiB die verkrijgbaar zijn. Ook vertelde ik over de nadelen die ik aan deze producten vind kleven. En ik schreef over mijn voornemen om een serie eigen BiDiB-componenten te ontwikkelen.
In dit tweede deel ga ik in op de uitgangspunten die ik heb bedacht om alles aan te laten voldoen (voordat ik tevreden ben 🤓).
Algemeen
In zijn algemeenheid is mijn doel voor de nieuwe serie BiDiB-componenten om een zeer betrouwbare lijn producten te maken. Waarmee ik overigens niet de suggestie wil wekken dat de producten van OpenDCC en FichtelBahn dat niet zijn, want ook die producten zitten zeer goed in elkaar.
De betrouwbaarheid vertaalt zich bijvoorbeeld in het niet beknibbelen op elektrische componenten (geen Chinese varianten, ruim bemeten in elektrische zin, etc.). Maar ook in zorgen dat verbindingen solide zijn (geen slechte schroefterminals) en printplaten die voldoende koper bevatten.
Plaatsing
Op de modelbouwvereniging waar ik bij het schrijven dit artikel lid van ben, Spoorgroep Vereniging Zwitserland (VSZ) regio midden, hebben we een modulaire clubbaan met als thema de Gotthard. Heel fijn, want mijn treinenverzameling heeft hetzelfde thema. Dus dat kwam mooi samen.
Wat ik daar ervaar is de moeilijkheid om bij de elektrische componenten te komen. Voor een deel geldt ook gewoon dat er onhandige keuzes zijn gemaakt waarvan je achteraf denkt “had ik dat maar anders gedaan”, maar een deel is ook een gevolg van het feit dat de meeste printplaten zijn ontworpen om onder de baan te monteren.
Ik ben zo rond 2010 weer begonnen met de modelspoorhobby en dat kwam door een mede-modelspoorder die met een krankzinnige professionaliteit een modelbaan realiseerde in zijn speciaal voor dit doel gebouwde schuur. Een van de zaken waar hij ook goed over had nagedacht was de plaatsing van de decoders: deze werden allemaal verticaal geplaatst zodat ze eenvoudig toegankelijk waren.
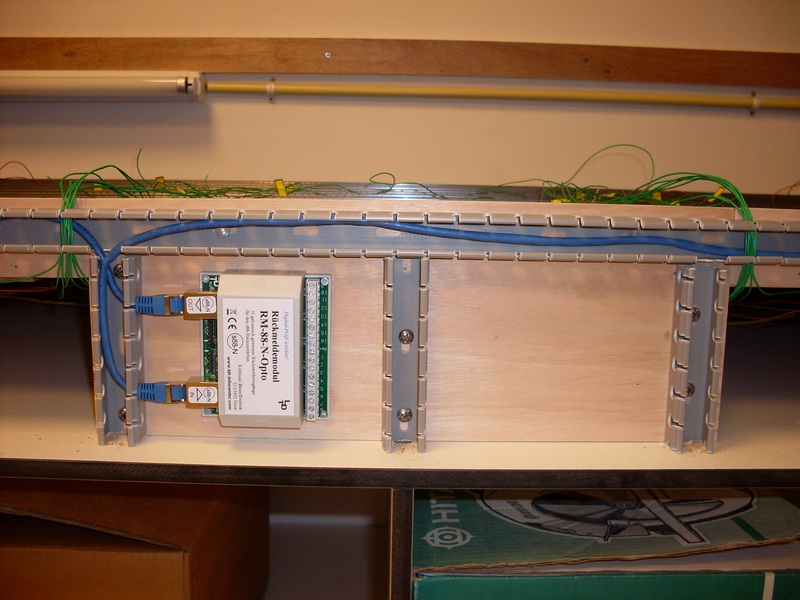
Foto door 3rail, CC BY-NC-ND 3.0
Ook voor modules is dit ideaal: je kunt er eenvoudiger bij en je hebt bij modules (als je het goed doet) toch een achterzijde waar het geen punt is dat ze zichtbaar zijn. Een punt hierbij is wel de ruimte: de ruimte aan de achterzijde is vaak beperkter dan aan de onderzijde. Een gevolg van deze keuze was dus om de BiDiB-componenten zo klein mogelijk te maken.
Functies
Voor de BiDiB-componenten heb ik een paar specifieke wensen qua functionaliteiten. Zo moet je op basis van leds snel kunnen zien of een component al dan niet goed functioneert. Dit wordt gedaan door consequent dezelfde kleuren leds aan te houden. Een idee was ook om foutmeldingen (rode leds) te laten knipperen, maar dat is in combinatie met de andere wensen technisch complex om te realiseren.
Voor de spanning is er een terugkoppelingsmogelijkheid naar een andere print. Omdat een print die geen spanning heeft geen mogelijkheid heeft om dit zelf over de BiDiBus te rapporteren (die functioneert immers niet), is het mogelijk om met een signaaldraad twee BiDiB-componenten te verbinden. Die betreffende print kan dan terugkoppeling verzorgen.
Voor de spanning geldt verder dat waar mogelijk voltages worden omgezet via DC-DC converters en dus niet via lineaire regelaars. Dit zorgt voor een stabiele spanning en ze zijn bovendien het meest efficiënt. Dit beperkt de warmteontwikkeling. Qua stroom zijn tegenwoordig sowieso heel veel moderne chips verkrijgbaar.
Fysieke vorm
De wens is verder om alle componenten zoveel mogelijk fysiek identiek te laten zijn. Dat betekent één fysieke vorm en gelijke opbouw van de onderdelen. Ik heb ervoor gekozen aan te sluiten bij de maat van de OpenDCC BiDiB-componenten ST4 (ServoTurn4) en LED/IO24. Deze zijn vijf bij acht centimeter. Dat is behoorlijk klein als je dat vergelijkt met de gangbare decoders, die vaak een factor 4 groter zijn, bijvoorbeeld zestien bij 10 centimeter.
De BiDiBus-aansluitingen komen bij alle printplaten aan de rechterkant. Aan de linkerkant zitten de connectoren. De printplaten hebben ‘normale’ header pins, maar krijgen een hulpprintplaat waarop alle aansluitingen gesoldeerd kunnen worden. Deze kun je op de hoofdprintplaat prikken, zodat je een en ander ook makkelijk los kunt halen, bijvoorbeeld wanneer een defecte print moet worden uitgewisseld. Door te solderen is sprake van een zeer betrouwbare verbinding. Voor servo’s wordt een uitzondering gemaakt, omdat die nu eenmaal een driepolige connector hebben. Dat geldt misschien ook voor stepper motoren.
Printplaat
De printplaat zal in principe bestaan uit vier koperlagen. Dat is nodig, omdat door de hoge dichtheid van elektrische componenten op het smalle oppervlak het lastig is alle benodigde sporen te routeren.
Door de vier koperlagen is er wel ruimte op de twee binnenste lagen voor een ground- of power plane. Dit zorgt voor een betere integriteit van de signalen en voor een betrouwbare stroomvoorziening. Bij sommige BiDiB-componenten gebruiken we twee binnenste ground lagen, omdat dit bij sommige elektrische componenten sterk wordt aangeraden. Bijvoorbeeld bij sommige buck-boost-converters.
Vier lagen is overigens redelijk standaard tegenwoordig en goed betaalbaar. Pas vanaf zes lagen of meer kom je in een hogere prijsklasse terecht.
In een volgend bericht zal ik verder ingaan op de elektrische componenten en hoe een en ander moet gaan werken.

Overige artikelen
3D geprinte SBB seinen deel 2: het fysieke sein


No Comment! Be the first one.